
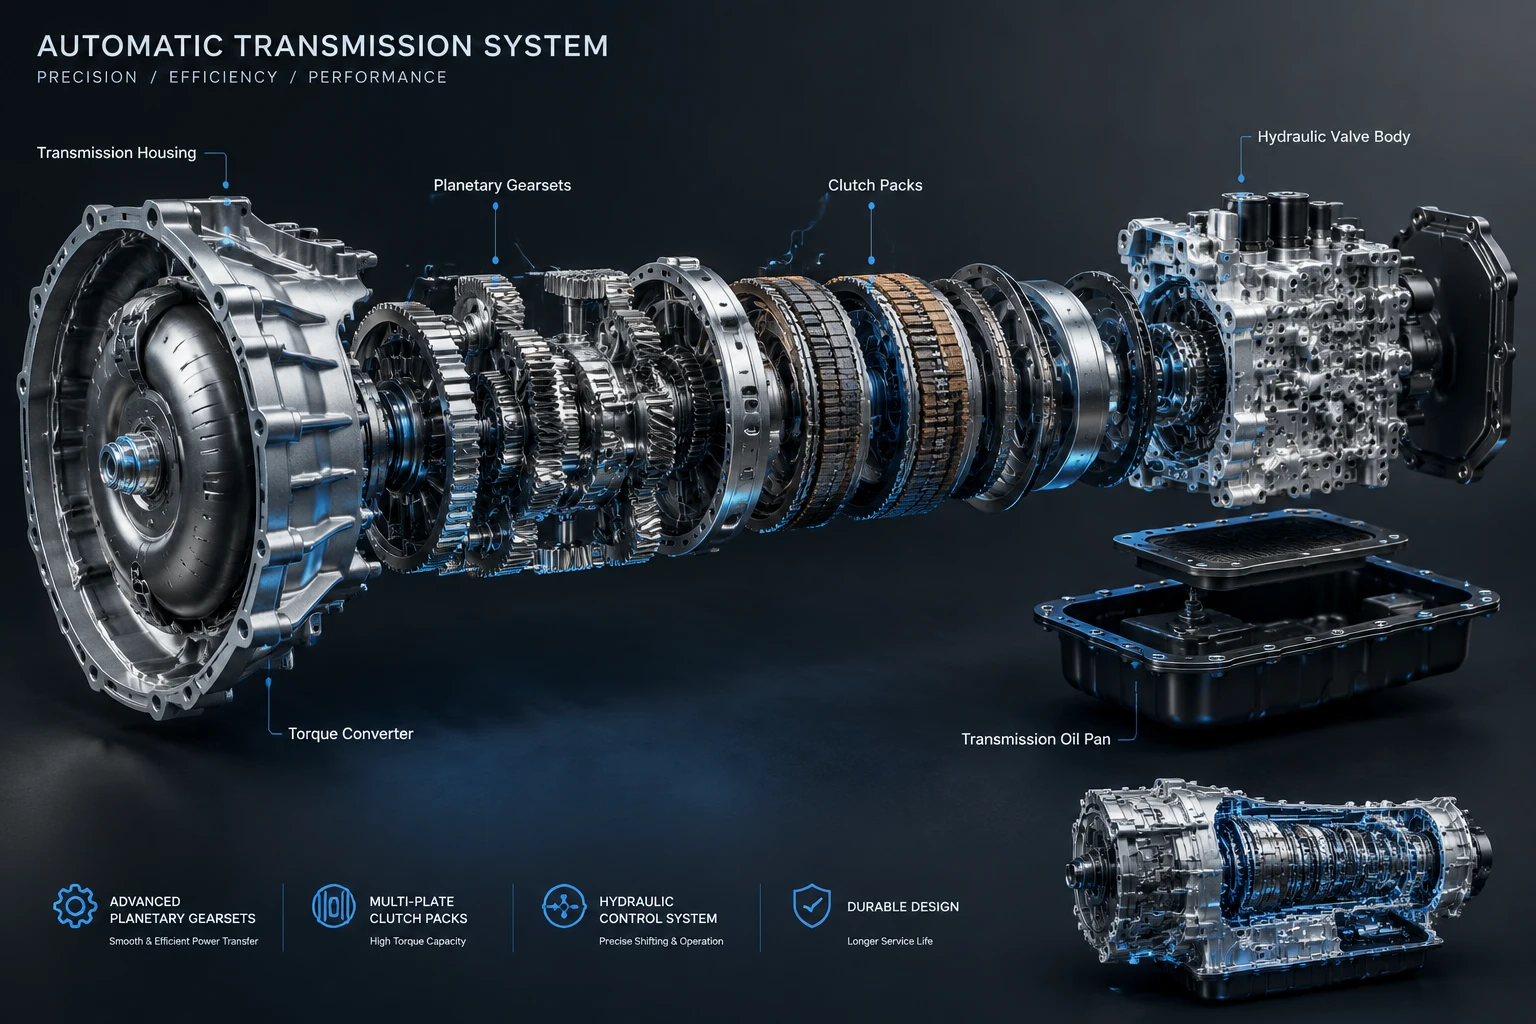
سیستم انتقال قدرت (Powertrain Transmission) وظیفه تطبیق مشخصه گشتاور و توان خروجی موتور احتراق داخلی (ICE) یا الکتروموتور با بار مقاوم دینامیکی خودرو را بر عهده دارد. با افزایش استانداردهای زیستمحیطی (نظیر Euro 6 و CAFE) و نیاز به کاهش انتشار ، تحول فنی گیربکسهای خودکار شتاب گرفته است. این مقاله از سایت گیربکس آپ به تحلیل معماری مکانیکی، هیدرولیکی، مکاترونیکی و مشخصههای رفتاری چهار سیستم متداول در صنعت خودرو میپردازد:
- گیربکسهای هیدرومکانیکی مبتنی بر چرخدندههای خورشیدی (AT)
- سیستمهای انتقال قدرت پیوسته متغیر (CVT)
- گیربکسهای دوکلاچه (DCT/DSG)
- گیربکسهای متغیر پیوسته الکترونیکی (e-CVT / Dedicated Hybrid Transmissions)
۱. گیربکسهای خودکار هیدرومکانیکی متداول (AT - Automatic Transmission)
معماری AT استاندارد قدیمیترین و در عین حال بالغترین ساختار انتقال قدرت است که بر پایه دو زیرسیستم اصلی عمل میکند: مبدل گشتاور (Torque Converter) و مجموعههای خورشیدی-سیارهای (Planetary Gearsets).
تحلیل هیدرودینامیک مبدل گشتاور
مبدل گشتاور کوپلینگی هیدرودینامیکی است متشکل از:
- پمپ (Impeller): متصل به فلایویل موتور که انرژی جنبشی را به سیال هیدرولیک (ATF) منتقل میکند.
- توربین (Turbine): متصل به شفت ورودی گیربکس که گشتاور سیال را به توان دورانی تبدیل میکند.
- استاتور (Stator): مجهز به کلاچ یکطرفه (One-way Clutch) جهت هدایت مجدد سیال به پرههای پمپ، با قابلیت ضرب گشتاور تا نسبت تقریبی ۱:۲.۲ در زمان راهاندازی (Stall Speed).
کلاچ قفلکننده (Lock-up Clutch):
برای حذف لغزش هیدرولیکی در دورهای بالا و کاهش افت راندمان، واحد کنترل الکترونیکی (TCU) در دندههای میانی و سنگین، کلاچ لاکآپ را درگیر میکند تا ارتباط صلب ۱:۱ بین موتور و جعبهدنده برقرار شود.
مکانیزم مجموعههای چرخدنده خورشیدی
نسبتهای انتقال در جعبهدندههای ۶ تا ۱۰ سرعته مدرن (نظیر خانواده ZF 8HP یا Ford-GM 10R80) بر اساس ترکیباتی از نوع لپلتیر (Lepelletier) یا سیمپسون (Simpson) پیادهسازی میشوند:
- با ترمز کردن یا آزاد گذاشتن هر یک از اجزا (خورشیدی، حامل سیارهها یا رینگی) از طریق کلاچهای چندصفحهای هیدرولیکی و باندهای ترمزی، نسبت دنده موردنظر انتخاب میشود.
- راندمان کلی AT مدرن با کاهش زمان درگیری کلاچها و کاهش اصطکاک داخلی به حدود ۸۸ تا ۹۳ درصد در چرخه قفلشده میرسد.
۲. سیستمهای انتقال قدرت پیوسته متغیر (CVT - Continuously Variable Transmission)
هدف از طراحی گیربکس CVT، حذف نسبتهای پلکانی (Discreet Ratios) و دستیابی به بیشمار نسبت تبدیل گشتاور در یک بازه مشخص است. این امر امکان کارکرد موتور احتراقی در نقطه بهینه مصرف ویژه سوخت بر مبنای نقشه موتور (BSFC Map) را فراهم میسازد.
ساختار قرقره متغیر و تسمه فشاری (Push-Belt)
- پولیها (Variators): شامل دو مخروط در شفت ورودی و خروجی است که فاصله محوری صفحات آنها توسط فشار هیدرولیک یا سرووموتور تغییر میکند.
- تسمه استیل (Steel Push-Belt): طراحیشده توسط شرکت Van Doorne، متشکل از صدها المنت فلزی فشردهشده و حلقههای تاندون فولادی کششی با استحکام بالا. در کاربردهای گشتاور بالا (نظیر سوبارو Lineartronic) از زنجیر کششی (Tension Chain) پیندار لوک (LuK) استفاده میشود.
چالشها و مشخصههای مکانیکی
- محدودیت انتقال گشتاور: مکانیزم انتقال توان مبتنی بر اصطکاک (Friction-based) میان المنت و مخروط است. فراتر رفتن از حد تنش تسلیم و لغزش میکرو (Micro-slippage) سبب سایش شدید پولیها میشود؛ از این رو عموماً در خودروهای تا سقف گشتاور ۴۰۰ نیوتنمتر به کار میرود.
- پدیدهی Rubber-Band Effect: بالا ماندن دور موتور در زمان شتابگیری ناگهانی بدون شتاب خطی لحظهای متناسب. TCUهای مدرن با نرمافزارهای شبیهساز گامهای تعویض دنده (Step-shift / D-Step Logic) این رفتار را اصلاح میکنند.
۳. گیربکسهای دوکلاچه (DCT - Dual Clutch Transmission)
گیربکس دوکلاچه عملاً دو جعبهدنده دستی موازی با شفتهای ورودی هممرکز (Concentric Shafts) و محورهای خروجی مستقل است که توسط دو مجموعه کلاچ به یک میللنگ متصل شدهاند.
اصول عملکرد کلاچگذاری و شفتها
- کلاچ ۱: شفت صلب مرکزی را تغذیه میکند که حامل دندههای فرد (۱، ۳، ۵، ۷) است.
- کلاچ ۲: شفت توخالی (Hollow Shaft) بیرونی را تغذیه میکند که حامل دندههای زوج (۲، ۴، ۶) و دندهعقب است.
- پیشانتخاب دنده (Pre-selection): در حین شتابگیری با دنده ۳، چنگال تعویض دنده مبتنی بر هیدرولیک یا اکچویتور برقی، دنده ۴ را از قبل روی شفت غیرفعال با دور تطبیقیافته سنکرونایزر درگیر میکند. تعویض دنده صرفاً ناشی از قطع همپوشان کلاچ ۱ و درگیری کلاچ ۲ در کسری از ثانیه (زیر ۱۰۰ میلیثانیه) بدون قطع گشتاور است.
مقایسه دو ساختار کلاچ خشک و خیس
| پارامتر فنی | کلاچ خشک (Dry DCT) | کلاچ خیس (Wet DCT) |
|---|---|---|
| واسط انتقال حرارت | انتقال همرفتی هوا | غوطهور در مدار روغن گردشی خنککاری |
| ظرفیت گشتاور | محدود (عموماً زیر ۲۵۰ نیوتنمتر) | بالا (بیش از ۱۰۰۰ نیوتنمتر در سوپراسپرتها) |
| تلفات پمپاژ (Parasitic Losses) | حداقل (بدون مقاومت هیدرولیکی پمپ خنککننده) | متوسط (به دلیل نیروی پمپ روغن و لزجت سیال) |
| استهلاک در ترافیک شهری | مستعد داغ شدن و سایش زودهنگام لنتها | مقاومت حرارتی بالا و عمر فرسایشی طولانیتر |
۴. سیستمهای متغیر پیوسته الکتریکی (e-CVT / DHT)
با توسعه قوای محرکه هیبریدی (HEV و PHEV)، مفهوم سنتی گیربکس متحول شده است. در سیستم e-CVT (نظیر سیستم Hybrid Synergy Drive تویوتا)، هیچ پولی، تسمه یا تعویضکننده مکانیکی وجود ندارد.
کوپلینگ مکانیکی-الکتریکی از طریق Planetary Gear
- خورشیدی (Sun Gear): به موتور-ژنراتور ۱ (MG1) متصل است.
- حامل سیارهها (Carrier): مستقیماً به شفت میللنگ موتور احتراقی (ICE) متصل است.
- دنده رینگی (Ring Gear): به موتور محرک برقی (MG2) و دیفرانسیل نهایی کوپل شده است.
با تغییر جهت و سرعت چرخش MG1، نسبت انتقال دور بین ICE و چرخها بهصورت کاملاً نرم و پیوسته و بدون تلفات مکانیکی کلاچها تغییر مییابد. بخشی از انرژی بهصورت مکانیکی مستقیم و بخشی بهصورت جریان الکتریکی به MG2 یا باتری منتقل میشود.
۵. واحد کنترل مکاترونیک و هیدرولیک (TCU & Valve Body)
هسته پردازشی و اجرایی در گیربکسهای اتوماتیک شامل یونیت کنترل گیربکس (TCU) و بلوک هیدرولیکی (Valve Body) است:
- شیرهای برقی خطی و مدولاسیون پهنای پالس (PWM Solenoids): جریان و فشار روغن هیدرولیک را با دقتی در حد کسری از بار به پشت پیستونهای کلاچ میفرستند.
- الگوریتمهای تطبیقی (Adaptive Logic): تغییرات ضریب اصطکاک دیسکها به دلیل سایش و فرسودگی را در طول زمان محاسبه کرده و زمان پر شدن (Fill Time) و فشار فشردن دیسک را کالیبره میکنند.
- یکپارچهسازی شبکه CAN/LIN: هماهنگی میان ECU و TCU برای کاهش گشتاور موتور (Torque Reduction) در لحظه تعویض دنده به جهت حفظ سلامت مکانیکی دندانهها و ایجاد تعویضهای بدون ضربه.
جمعبندی و جدول مقایسه جامع فنی
| نوع گیربکس | راندمان مکانیکی | پذیرش گشتاور | راحتی و بیصدایی (NVH) | پیچیدگی و هزینه تعمیر |
|---|---|---|---|---|
| AT (هیدرومکانیکی مدرن) | متوسط به بالا (۸۸٪-۹۳٪) | بسیار بالا | عالی | بالا |
| CVT (پولی-تسمه) | متوسط (۸۵٪-۸۸٪) | پایین تا متوسط | خوب (با نویز موتور در شتاب بالا) | متوسط |
| DCT (دوکلاچه خیس) | بالا (۹۳٪-۹۶٪) | بالا | خوب تا متوسط | بسیار بالا |
| e-CVT (پاور اسپلیت هیبرید) | بسیار بالا (بالای ۹۵٪) | بالا | عالی | پایین (استهلاک مکانیکی حداقل) |
سیستمهای AT چندسرعته و DCT گزینههای مسلط در خودروهای پرتوان و دیفرانسیل عقب باقی میمانند، در حالی که راندمان سوخت بالا و هزینههای بهینهتر CVTها آنها را انتخاب نخست خودروهای اقتصادی شهری (سگمنت B و C) کرده است. در تحولات آینده، سیستمهای e-CVT و گیربکسهای چندسرعته ماژولار خودروهای الکتریکی، معماری اصلی انتقال قدرت را تشکیل خواهند داد.